Skip to content
View StefanRohringer's full-sized avatar

Block or report StefanRohringer

Block user

Prevent this user from interacting with your repositories and sending you notifications. Learn more about blocking users.

You must be logged in to block users.

Content in all repositories owned by your account will be closed.
Maximum 250 characters. Please don’t include any personal information such as legal names or email addresses. This note will only be visible to you.
Report abuse

Contact GitHub support about this user’s behavior. Learn more about reporting abuse.

Report abuse
StefanRohringer/README.md

Stefan Rohringer

Robotics & AI Architect
Computer Vision · Industrial Automation · Physical AI · Agentic AI

LinkedIn

🎬 Videos · 🛠️ Projekte · 🧠 Schwerpunkte


🎬 Videos

Video: Claude schraubt eine Mutter auf

Vorschau im 3-fachen Zeitraffer · 🎥 Ganzes Video herunterladen (MP4)

Claude schraubt: KI-Roboterarm dreht eine Mutter auf

Claude steuert den reBot und dreht eine M10-Mutter auf einen senkrechten Gewindebolzen. Die Mutter wird gegriffen und über die Stange gesetzt; am Kraftanstieg im Greifer erkennt er, dass sie aufsitzt. Dann dreht er sie mit 27 Griffen zu je 60°, also 4,5 Umdrehungen.

Robotik Physical AI Kraftsensorik

Hardware: reBot DevArm von Seeed Studio

Video: Roboterarm legt ein Ei in den Eierkarton

Vorschau im 14-fachen Zeitraffer · 🎥 Ganzes Video herunterladen (MP4)

Ganz vorsichtig: Roboterarm legt ein Ei in den Karton

Der reBot greift ein Ei von einem Ständer und legt es behutsam in einen Eierkarton.

Robotik Physical AI Greifen

Hardware: reBot DevArm von Seeed Studio


🛠️ Projekte

🏭 Agentische Robotik

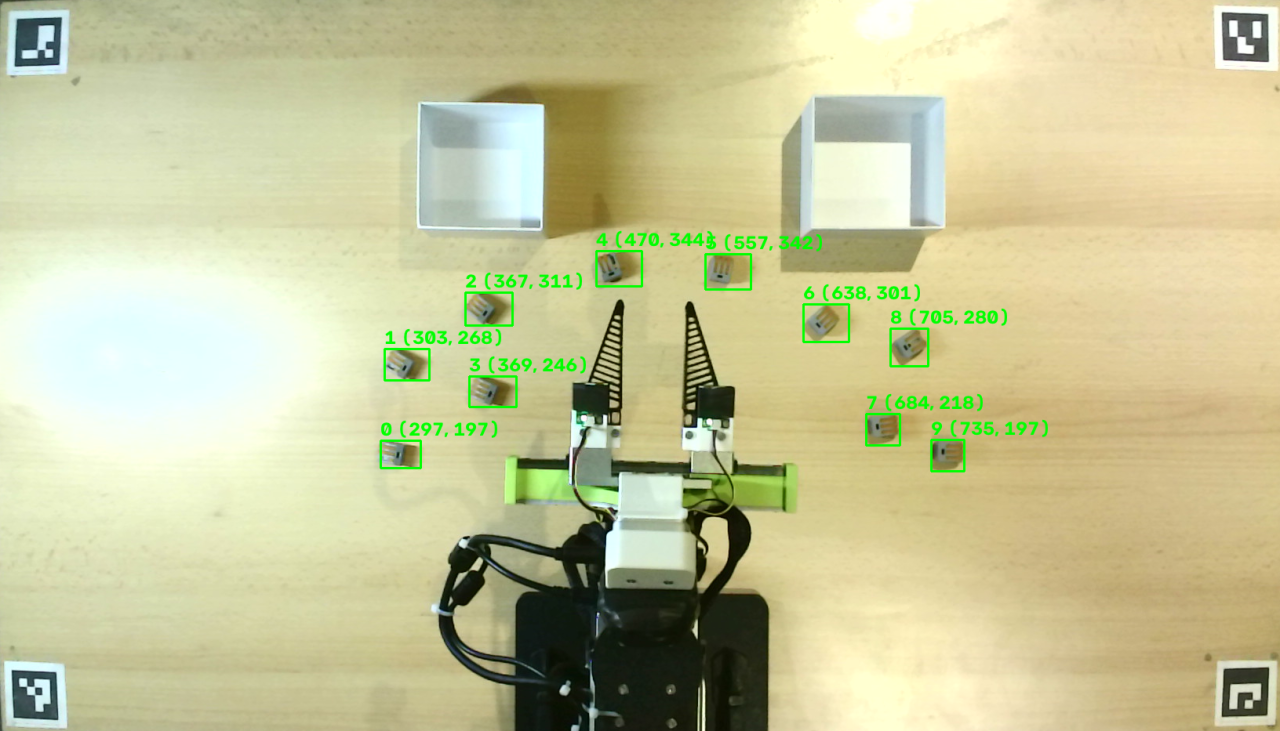
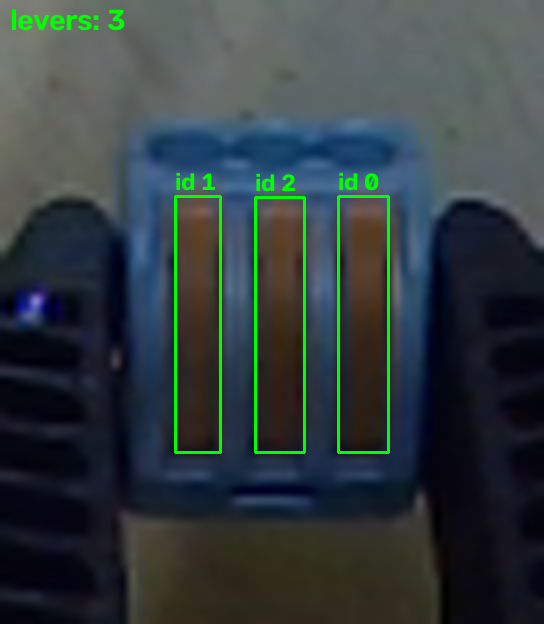
Tischkamera: zehn Teile auf dem Tisch erkannt, jedes mit ID und Position in Millimetern, daneben die beiden Sortierkisten und der Arm Nahaufnahme der Armkamera: gehaltenes Teil, SAM 3.1 hat die drei Hebel markiert

KI-Qualitätsprüfzelle für Spritzgussteile: Ein Muse-Spark-Agent steuert einen reBot Arm B601-DM, der jedes Teil vom Tisch greift. In einer Nahaufnahme zählt SAM 3.1 die Hebel, und das Teil landet in der Kiste für gute oder schlechte Teile. Den Auftrag kann man tippen oder sprechen. Echte Hardware, keine Simulation, die Sicherheitsregeln stecken im Code. Ergebnis: 10 von 10 Teilen richtig sortiert, im Dauerlauf mit Störungen 33 von 33 Zählungen richtig und nie ein schlechtes Teil in der guten Kiste. Gebaut für den Meta Global AI Developer Hackathon 2026.

🎥 Demo-Video (3 Min.) · ▶️ Demo-Seite mit einem echten Lauf

Agentic AI Computer Vision Qualitätsprüfung Python Meta Hackathon 2026

🦾 Robotik-Hardware

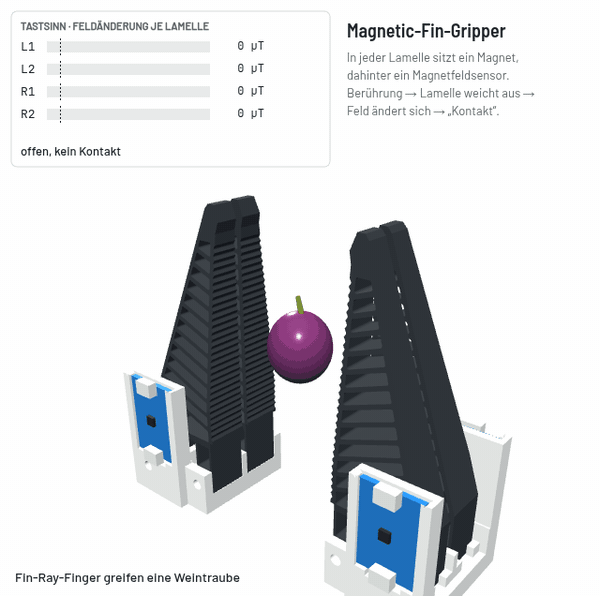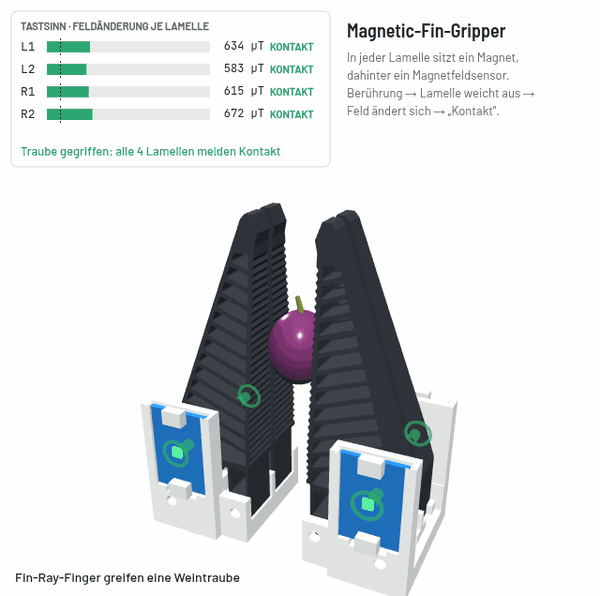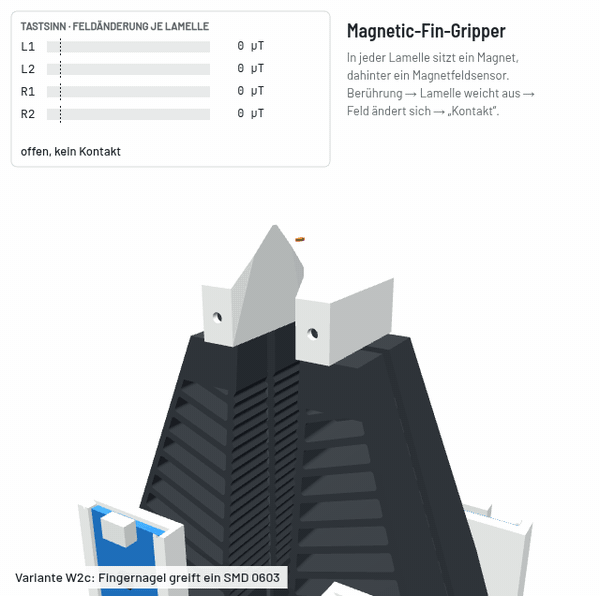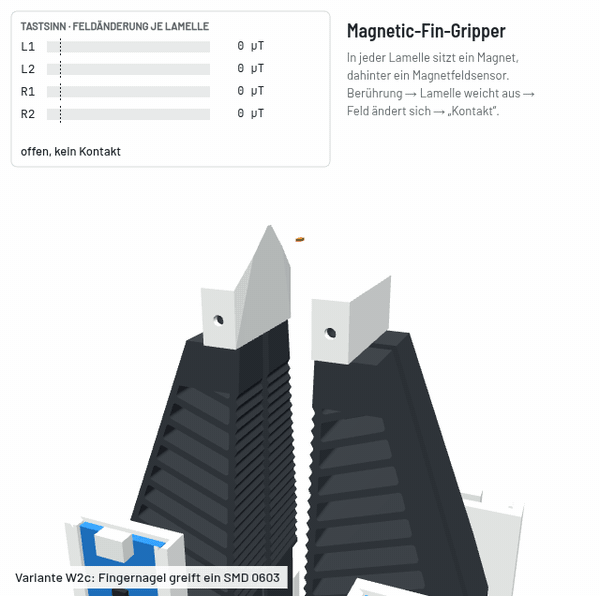
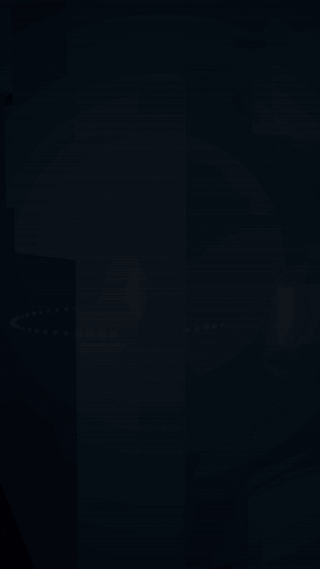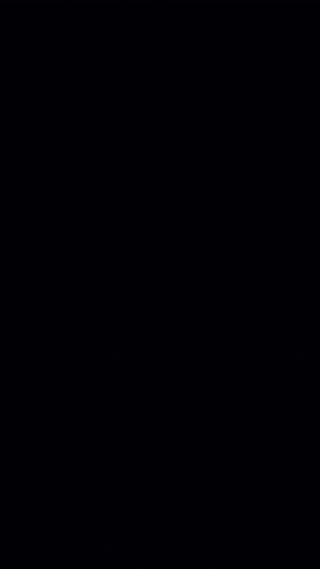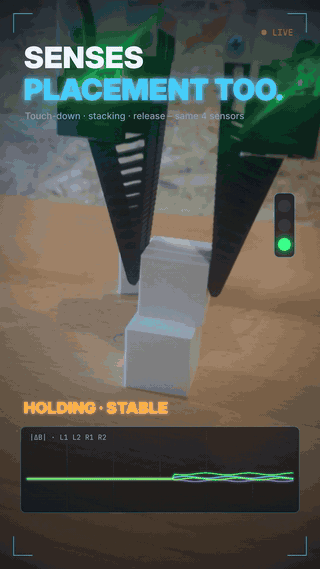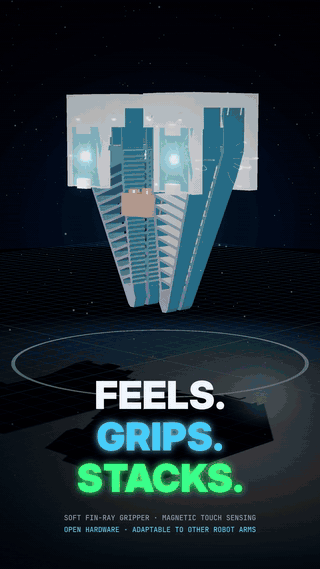
Greifer schließt sich um eine Traube, bis alle vier Lamellen Kontakt melden, und greift dann mit dem Fingernagel ein SMD-Bauteil Kurze Demo: vier tastende Lamellen, Teil beim Schließen erkannt, Fingernagel für 0603-Bauteile, Ablegen beim Stapeln gespürt

Greiferfinger mit Tastsinn für den Seeed reBot DevArm: Jeder Finger trägt zwei weiche Fin-Ray-Lamellen aus TPU, in jeder sitzt ein kleiner Magnet, dahinter ein Magnetometer (MLX90393). Alle vier Lamellen melden Kontakt einzeln, so spürt der Roboter beim Schließen, dass er das Teil hält, und beim Ablegen, dass es aufsetzt. Mit Fingernagel-Variante für winzige SMD-Bauteile (0603/0402), Druckdateien, Maßzeichnungen, Anschlussplan, interaktiver 3D-Ansicht, Firmware für den Raspberry Pi Pico und Live-Monitor für den PC.

3D-Druck Taktile Sensorik MicroPython Open Hardware

🤖 Lokale KI-Systeme

Quantized Local Superintelligence: selbst gehosteter KI-Assistent, der komplett auf eigener Hardware läuft. Lokales LLM, Sprache, Kameras, Gedächtnis, Mail, Kalender und Smart Home.

Python Lokales LLM

Deterministisches (12×7)+10-Wissensnetz aus technischen Dokumenten. Kein LLM, keine Cloud, läuft auf einem Raspberry Pi.

Python Raspberry Pi

🔒 Sicherheit für KI-Agenten

Lokales Vertrauens- und Integritätssystem für KI-Agenten-Skills: signiert, prüft und scannt Skills, bevor sie ausgeführt werden. 100 % offline und deterministisch.

Python Offline

🧪 Experimente

Kann ein LLM Programme direkt als Maschinencode schreiben? Testumgebung und Ergebnisse im Vergleich mit C.

Python Maschinencode


🧠 Schwerpunkte

Robotik Computer Vision Industrial Automation Physical AI Agentic AI Python Raspberry Pi 3D-Druck

Popular repositories Loading

  1. Touch-Sensing-Fin-Ray-Gripper Touch-Sensing-Fin-Ray-Gripper Public

    Soft 3D-printed robot gripper fingers that feel: magnet + 3-axis sensor in every lamella. Open hardware.

    HTML 4

  2. muse-qc-cell muse-qc-cell Public

    Agentic robot cell: a Muse Spark agent drives a reBot Arm B601-DM that picks injection molded parts, SAM 3.1 counts their levers in a close-up, and each part goes into the good or bad box. Real har…

    Python 2

  3. me-system me-system Public

    Deterministic (12×7)+10 knowledge network from technical documents. No LLM, no cloud, runs on a Raspberry Pi.

    Python 1

  4. me-guard me-guard Public

    Local trust and integrity system for AI agent skills: signs, verifies and scans skills before they run. 100% offline, deterministic, no cloud.

    Python 1

  5. binaer-experiment binaer-experiment Public

    Can an LLM write programs directly as machine code? Test bench and results, compared with C (Claude Opus 5.5 and 4.8, Bonsai 27B). Documentation in German.

    Python

  6. QuLSI QuLSI Public

    Quantized Local Superintelligence: self-hosted AI assistant running fully on your own hardware. Local LLM, voice, cameras, memory, mail, calendar and smart home. Documentation in German.

    Python