



인식 모델의 출력을 로봇의 움직임으로 연결합니다.
Python과 ROS 2를 중심으로 협동로봇 제어, 3D 인식·경로계획, 로봇 학습과 시뮬레이션을 개발합니다. 웹·백엔드 경험을 바탕으로 로봇 상태를 확인하고 조작할 수 있는 인터페이스까지 연결합니다.
프로젝트 둘러보기 ↓ · 기술 블로그 ↗ · 이메일 ↗
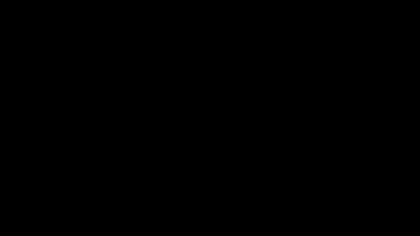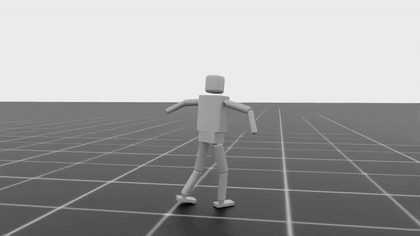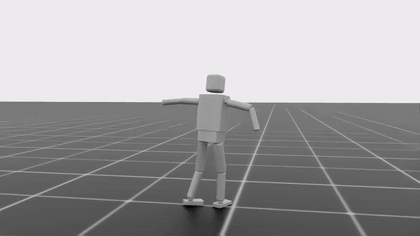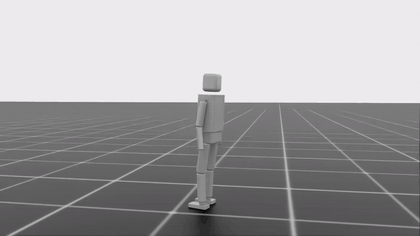
Humanoid motion learning 직접 정의한 로봇 모델 · AMP 학습 · 동작 정책 전환 Isaac Lab 시뮬레이션 |
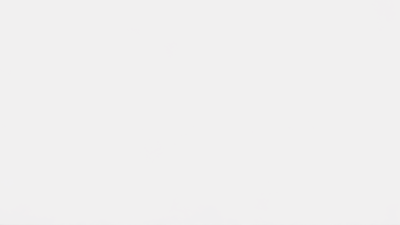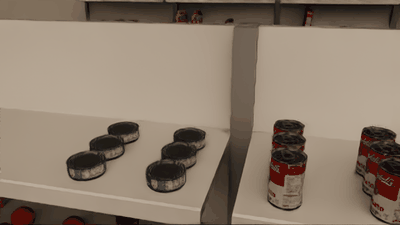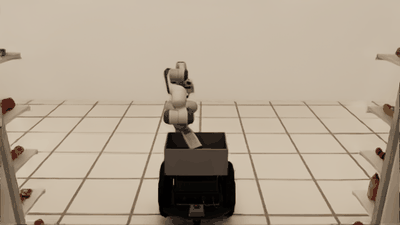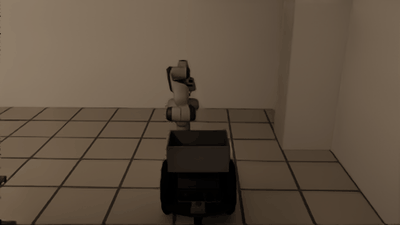
Mobile manipulation 매장 환경 생성 · 위치 추정 · 상품 탐지·피킹 Isaac Sim 시뮬레이션 · 영상 20배속 |
01 · 휴머노이드 동작 학습
개인 프로젝트 · 시뮬레이션
Isaac Lab AMP build123d Python
로봇 형상·관절·관성을 코드로 정의하고, 모션 리타게팅과 AMP 학습으로 걷기·춤·백덤블링을 구현했습니다. 상태머신으로 세 정책을 이어 실행하고, 넘어짐·회전·착지를 분리해 평가했습니다.
02 · 자율주행 상품 피킹
개인 프로젝트 · 시뮬레이션
Isaac Sim USD LiDAR Python
치수 상수로 매장 환경을 생성하고, 생성된 USD를 다시 읽어 구조를 검증합니다. 이동로봇과 Franka를 결합해 라이다 위치 추정 → 이동 → 상품 검출 → 피킹 → 복귀 파이프라인을 구성했습니다. 매장 치수는 실측 전 잠정값입니다.
03 · 소파 밑 장난감 탐색·회수
팀 프로젝트 · M0609 / RG2 / RealSense D435
ROS 2 YOLO OpenCV RRT-Connect
담당 영역은 인식 데이터·모델, 3D 점군 처리, PCA 파지 자세, 충돌 검사·경로계획과 웹 시각화입니다. 점유 옥트리와 로봇 링크의 캡슐 근사를 이용해 좁은 공간에서 접근·파지·복귀 경로를 확인합니다.
04 · EMG 의도 인식 → 로봇 제어
개인 프로젝트 · 합성 신호 / 시뮬레이션
PyTorch 1D CNN ROS 2 Isaac Sim
4채널 합성 EMG에서 다섯 가지 의도를 분류하고 ROS 2를 통해 Franka·H1에 연결했습니다. 가상 피험자를 분리한 평가에서 정확도 82.4%, macro-F1 0.826을 기록했습니다. 실제 EMG 센서 실험은 포함하지 않으며, H1 보행은 사전 학습 정책을 사용합니다.
05 · 로봇 파지 비교·평가
개인 프로젝트 · 시뮬레이션 실험
Isaac Lab PPO PCA Evaluation
같은 Franka 환경에서 PCA 휴리스틱과 PPO 파지를 비교합니다. 목표를 20cm 어긋나게 한 음성 대조군으로 성공 판정 오류를 발견하고 수정했습니다. 반복·다중 시드 평가를 기록했으며, 두 방식의 통계적 우열과 완성된 실패 지도는 아직 주장하지 않습니다.
06 · 배관 점검·보수 로봇
팀 프로젝트 · 시뮬레이션
Isaac Sim ROS 2 AWS EC2 WebRTC
어안 카메라 기반 주행, 결함 측정·메시지 구조, 3D 웹 인터페이스를 담당했습니다. 원격 GPU 환경과 ROS 2 통신을 연결해 배관 내부 점검 흐름을 구성했습니다.
함께 만든 프로젝트와 AI·백엔드 경험 더 보기
| 프로젝트 | 담당·구현 내용 |
|---|---|
| 협동로봇 서예 | 폰트 윤곽의 로봇 경로 변환, 접촉·위치 제어, 좌표계 변환, RG2 피드백과 웹 HMI |
| 골목 불법주정차 순찰 | 카메라 탐지·OCR, ROS 2–Django 브리지, 서버·DB·대시보드 |
| 금융상담 챗봇 | Django 기반 백엔드, OpenSearch 벡터 검색, LLM 도구 호출과 AWS 배포 |
| CampusBot | 팀장, 대학 정보 수집·전처리, BERT 파인튜닝과 챗봇 구축 |
| 뤼튼 아이디어톤 | 팀장, 생성형 AI 커뮤니티·숏폼 서비스 기획과 프로토타입 제안 |
팀 프로젝트는 제가 담당한 영역을 중심으로 요약했습니다. 전체 시스템과 팀 구성은 각 저장소에서 확인할 수 있습니다.
| 영역 | 프로젝트에서 사용한 기술 |
|---|---|
| Robotics | ROS 2 · Python · 로봇 좌표계 · 경로계획 · 협동로봇 제어 |
| Perception & Learning | PyTorch · OpenCV · YOLO · 점군 처리 · PCA · PPO · AMP |
| Simulation & Modeling | Isaac Sim · Isaac Lab · USD · build123d |
| Backend & Interface | Django · FastAPI · Flask · React · WebSocket |
| Infrastructure | Linux · Docker · Git · AWS EC2 / RDS · OpenSearch |
- 상명대학교 컴퓨터과학과 졸업 · 2022.03–2026.02
- 두산로보틱스 Rokey 로봇 SW 교육 수료 · 2026.02–2026.08
- AI·클라우드 서비스·콘텐츠 활용 사례 공모전 우수상 · 상명대학교 SW중심대학사업단, 2024
작동하는 데모와 함께, 재현 방법·실패 조건·검증 범위를 기록합니다.
Contact · loik1235@gmail.com · Velog